दिशा की तलाश
सॉफ्टवेयर जिसे हवा का जवाब देना होता है।
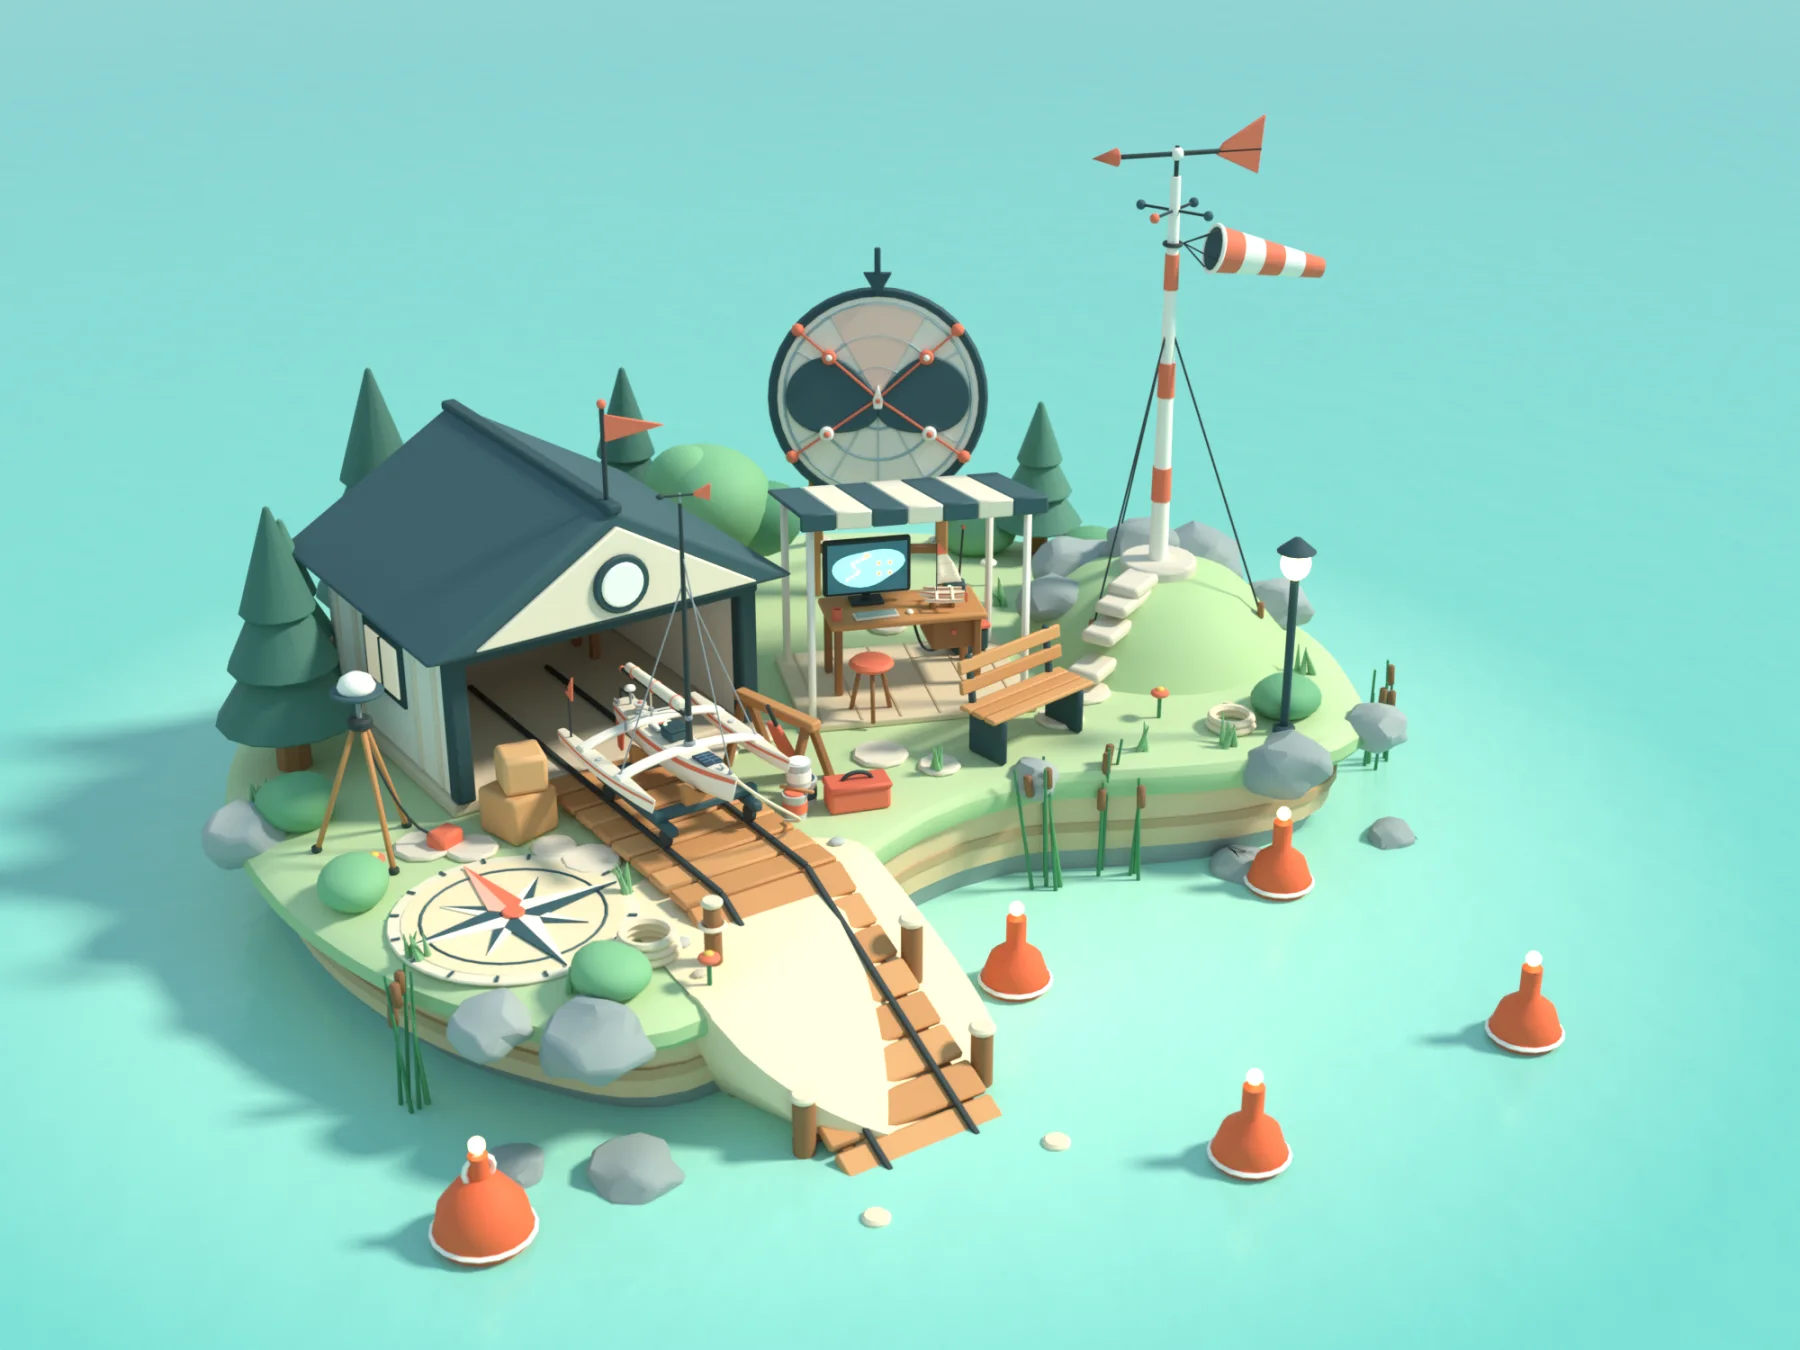
झील किनारे एक परीक्षण केंद्र, जहाँ मुख्य किरदार हवा है।
इस साइट के लिए Blender में बनाया गया एक चित्रण। यह विचार को समझाता है; यह परियोजना का डेटा नहीं है।
परियोजनाओं की मूल तस्वीरें, आरेख और वीडियो उनकी मूल भाषा में दिखाए गए हैं।
एक स्वायत्त नाव को अधूरी जानकारी को एक भौतिक निर्णय में बदलना होता है। Kehillah Sailbot में मेरा योगदान नेविगेशन, स्टीयरिंग, हवा के सिग्नल की फ़िल्टरिंग, स्टेट एस्टिमेशन और नाव के व्यवहार का अध्ययन करने वाले सिम्युलेटर पर केंद्रित था। इस साइट के मुखपृष्ठ पर आपको द्वीपों के बीच ले जाने वाली छोटी नाव टीम के सिम्युलेटेड ट्राइमरान पर आधारित है।
लूप बंद करना
टीम का सिस्टम ROS 2 पर चलता है: सेंसर GPS फ़िक्स, हवा की दिशा और इनर्शियल रीडिंग प्रकाशित करते हैं; एक नेविगेशन नोड निर्णय लेता है; पतवार और पाल के कमांड अपने-अपने टॉपिक पर जाते हैं। मैंने इन दोनों छोरों के बीच के सॉफ़्टवेयर में योगदान दिया: हवा की रीडिंग को स्मूद करना और झोंकों को चिह्नित करना, नाव की स्थिति (state) का अनुमान लगाना, और वांछित दिशा को कमांड में बदलना।
हवा को देखते हुए, किस दिशा में मुड़ें
सेलबोट सीधे हवा की दिशा में नहीं चल सकती। टीम का प्लानर एक पोलर तालिका पढ़ता है, जिसमें हवा के कोण के मुक़ाबले नाव की गति दी होती है, और उसके सबसे अच्छे कोणों (हवा के विरुद्ध जाते समय हवा से 49.3° और हवा के साथ जाते समय 124.4°) के आधार पर तय करता है कि कब रास्ते में टैक की ज़रूरत है और मोड़ कहाँ होना चाहिए। पाल का बुनियादी ट्रिम एक सरल आनुपातिक नियम है, और इस साइट के मुखपृष्ठ पर दिखने वाली नाव भी यही नियम इस्तेमाल करती है।
शारीरिक बाधाओं का सम्मान करना
मॉडल-प्रेडिक्टिव स्टीयरिंग पर मेरा काम फ़र्स्ट-ऑर्डर यॉ मॉडल से कुछ कदम आगे तक नाव की दिशा का अनुमान लगाता है, और पतवार की ऐसी चालें चुनता है जो दिशा की त्रुटि, मुड़ने की दर और पतवार पर लगने वाले प्रयास को कम रखें। पतवार का ±21° का घुमाव और उसकी अधिकतम दर सख़्त सीमाएँ (hard constraints) हैं, और 25° से अधिक झुकाव पर दंड लगाया जाता है। मॉडल के स्थिरांक मान लिए गए डिफ़ॉल्ट मान हैं, पानी पर कैलिब्रेट किए गए मान नहीं।
जिसे सीधे मापा नहीं जा सकता, उसका अनुमान
एक स्क्वेयर-रूट अनसेंटेड कालमन फ़िल्टर GPS, कम्पास और इनर्शियल मापों से दस राशियों को ट्रैक करता है, जिनमें स्थिति, दिशा (heading), गतियाँ, झुकाव (heel) और दोनों एक्चुएटरों के कोण शामिल हैं। एक अलग सेल ऑप्टिमाइज़र लिफ़्ट और ड्रैग संबंधों का उपयोग करता है, जिनमें एक पोस्ट-स्टॉल मॉडल भी शामिल है, ताकि वह ट्रिम सुझा सके और झुकाव बढ़ने पर पाल को ढीला कर सके।
अनुकरण में सीखना
टीम का भौतिकी सिम्युलेटर एक छोटी झील पर 15 kg के ट्राइमरान का मॉडल है, जिसमें पाल और हल (hulls) पर लिफ़्ट और ड्रैग प्रकाशित गुणांक-तालिकाओं से लिए गए हैं। वहाँ मेरा काम इंजीनियरिंग को मज़बूत करना था: इनपुट वैलिडेशन, एरर हैंडलिंग, लॉगिंग और टाइप किए गए स्थिरांक, ताकि ग़लत कॉन्फ़िगरेशन विश्वसनीय दिखने वाला रन बनाने के बजाय साफ़ तौर पर विफल हो। इस पृष्ठ पर कुछ भी पानी पर मिला परिणाम नहीं है।
एक निर्णय पतवार का कोण बन जाता है।
- 01
कंट्रोल लूप कनेक्ट करें
टीम का आरओएस 2 आर्किटेक्चर सेंसर इनपुट, नेविगेशन और एक्चुएशन को अलग करता है। जीपीएस फिक्स और हवा की दिशा नियंत्रण प्रणाली को फीड करती है, जबकि पतवार और पाल कमांड समर्पित विषयों पर यात्रा करते हैं। यह पृथक्करण निर्णय में प्रवेश करने वाले डेटा और कमांड को निरीक्षण योग्य बना देता है।
- 02
अगले कदम पर रोक लगाएं
स्टीयरिंग कंट्रोलर दस कदमों के होराइज़न पर एक लागत को न्यूनतम करता है: दिशा की त्रुटि, यॉ दर और पतवार के कोण में बदलाव, साथ में दिशा का एक टर्मिनल पद। इसे ±21° की पतवार सीमा और 15° प्रति सेकंड की स्ल्यू सीमा के तहत हल किया जाता है, ताकि योजना में केवल वही चालें हों जो सर्वो कर सकता है। अगर ऑप्टिमाइज़र विफल हो जाए, तो आनुपातिक कंट्रोलर फ़ॉलबैक के रूप में बना रहता है।
- 03
तैनाती से पहले व्यवहार का अध्ययन करें
सिम्युलेटर हर फ़ॉइल पर ½·C·ρ·v²·A रूप के बलों का इंटीग्रेशन करता है, और हर टाइम स्टेप में कई सब-स्टेप लेता है। यह सॉफ़्टवेयर के प्रश्न (कौन-सा कमांड दिया जाए?) को इस भौतिक प्रश्न से जोड़ता है कि नाव कैसी प्रतिक्रिया देती है। कंट्रोलर और सिम्युलेटर के पैरामीटर अभी एक-दूसरे से मेल नहीं खाते, और उनका तालमेल बिठाना अभी बाक़ी काम है।
रिपॉज़िटरी टीम के ROS 2 सिस्टम का दस्तावेज़ है; इवेंट फ़्रेमवर्क, टैक प्लानर और बेसलाइन कंट्रोलर टीम के हैं। मेरा योगदान नेविगेशन, स्टीयरिंग, हवा के सिग्नल की फ़िल्टरिंग, स्टेट एस्टिमेशन और सिमुलेशन पर केंद्रित है। रिपॉज़िटरी में बाद के एक स्वचालित टेस्ट रन में इम्पोर्ट त्रुटियों के कारण आधे से कम केस ही पास हुए; इसे छिपाने के बजाय दर्ज किया गया है।
सेलबोट नियंत्रण भंडार का अन्वेषण करेंईमानदार सीमाएँ।
- यहाँ किसी प्रतियोगिता या पानी पर प्रदर्शन की रिपोर्ट नहीं दी गई है। यह काम सिम्युलेशन में या डेस्क पर परखा गया है।
- रिपॉज़िटरी के योजना-दस्तावेज़ों में दिए गए सुधार के आँकड़े अनुमान (projections) हैं, माप नहीं।
- कंट्रोलर का नाव-मॉडल मान लिए गए स्थिरांकों का उपयोग करता है और असली नाव के साथ कैलिब्रेट नहीं किया गया है।
काम पर नेविगेशन।
अंग्रेजी ऑडियो। कैप्शन सभी दस साइट भाषाओं में उपलब्ध हैं; अनुवाद मशीन-सहायता प्राप्त हैं।
प्रतिलेख पढ़ें
प्लेबैक प्रारंभ नहीं हो सका। वीडियो नियंत्रण आज़माएँ या वीडियो डाउनलोड करें।
मेरी पोर्टफोलियो फिल्म का एक अंश जिसमें सेलबोट सिम्युलेटर, नाव नियंत्रण और एक सिम्युलेटेड मार्ग दिखाया गया है। यह एक सॉफ़्टवेयर प्रदर्शन है, पानी पर किसी स्वायत्त नाव का फ़ुटेज नहीं।
यह कहाँ जुड़ता है।
 भाषा से गति तकसीमाओं वाले ढाँचे का नियंत्रण: यहाँ पतवार का घुमाव, वहाँ दो हाथों के जोड़।
 एजेंट का बेहतर मूल्यांकनअसली संसाधन ख़र्च करने से पहले सिम्युलेट करें और योग्यता परखें, और लिखें कि परीक्षणों ने वास्तव में क्या कहा।
 हीट मैप से आगेदोनों कुछ भी तय करने से पहले शोर-भरे पर्यावरणीय सिग्नल को साफ़ करते हैं।
द्वीप एक चित्रण है। यह पृष्ठ सॉफ़्टवेयर योगदानों का वर्णन करता है और प्रतियोगिता या पानी पर किसी असत्यापित प्रदर्शन की रिपोर्ट नहीं करता।